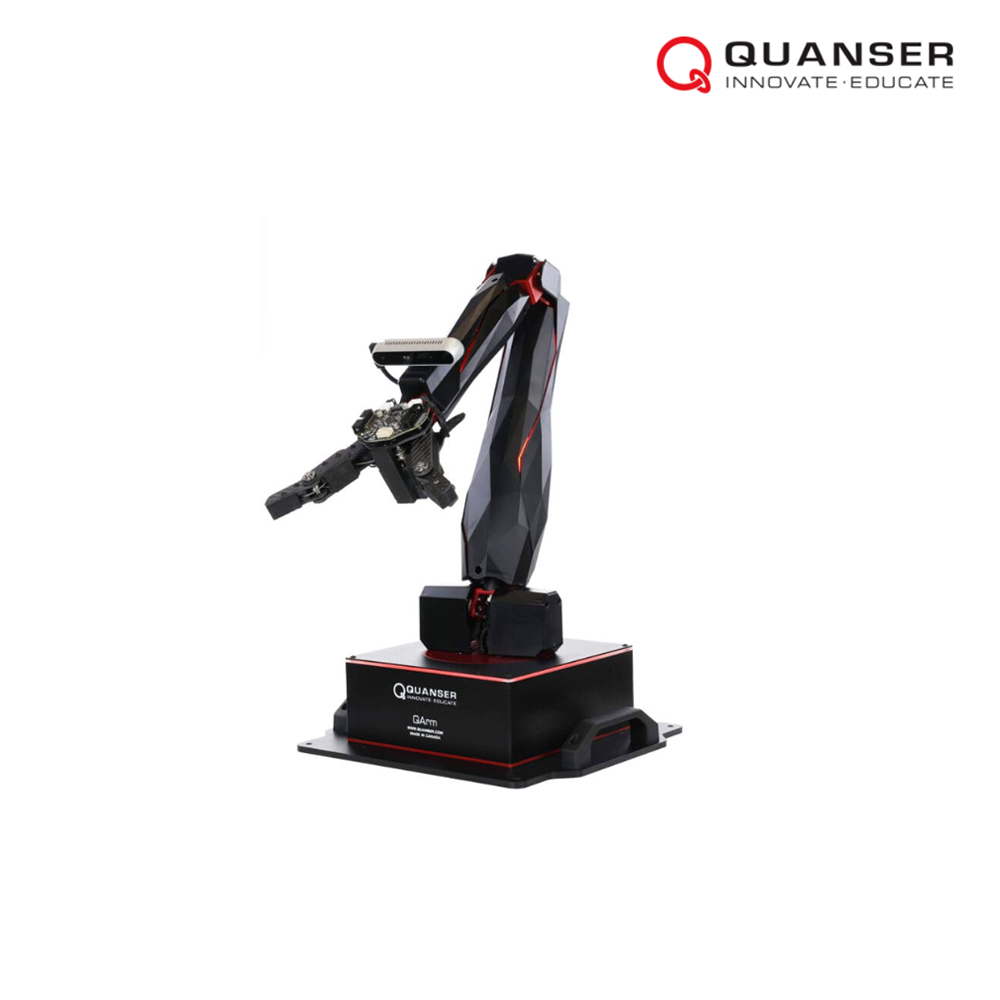
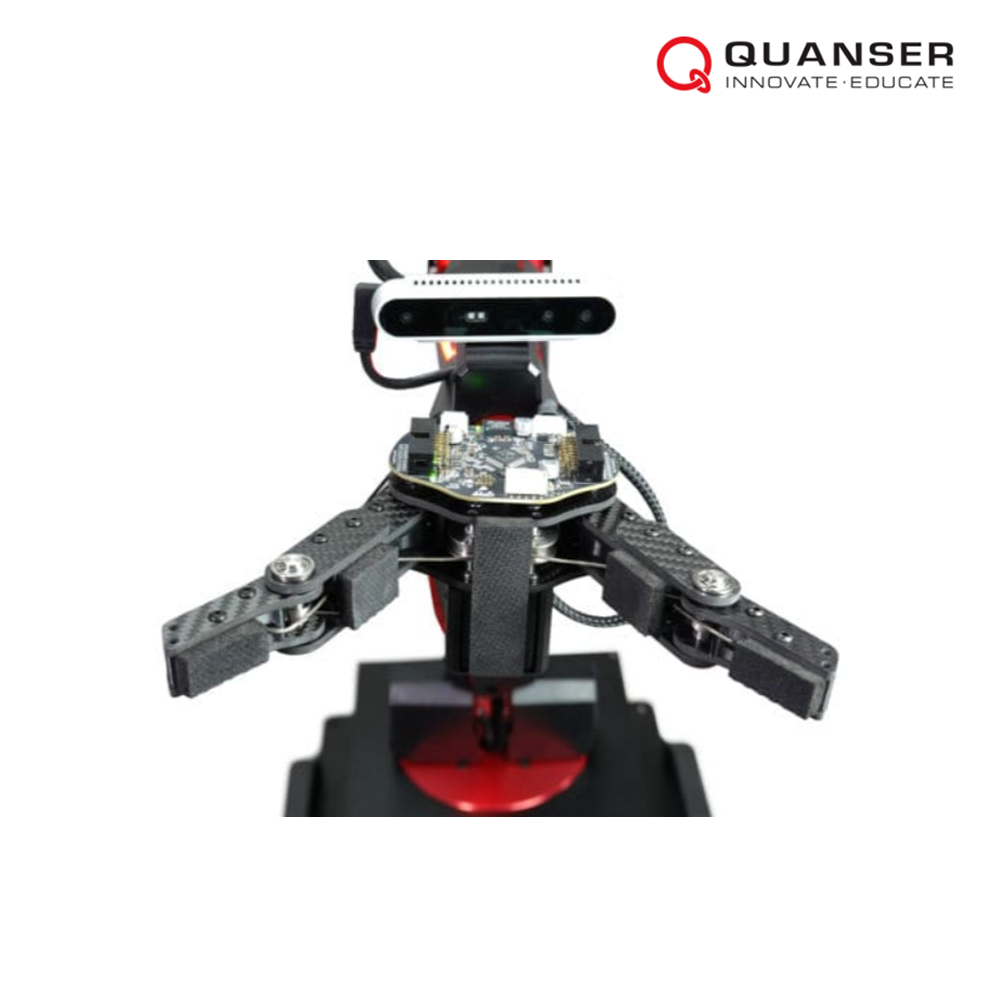
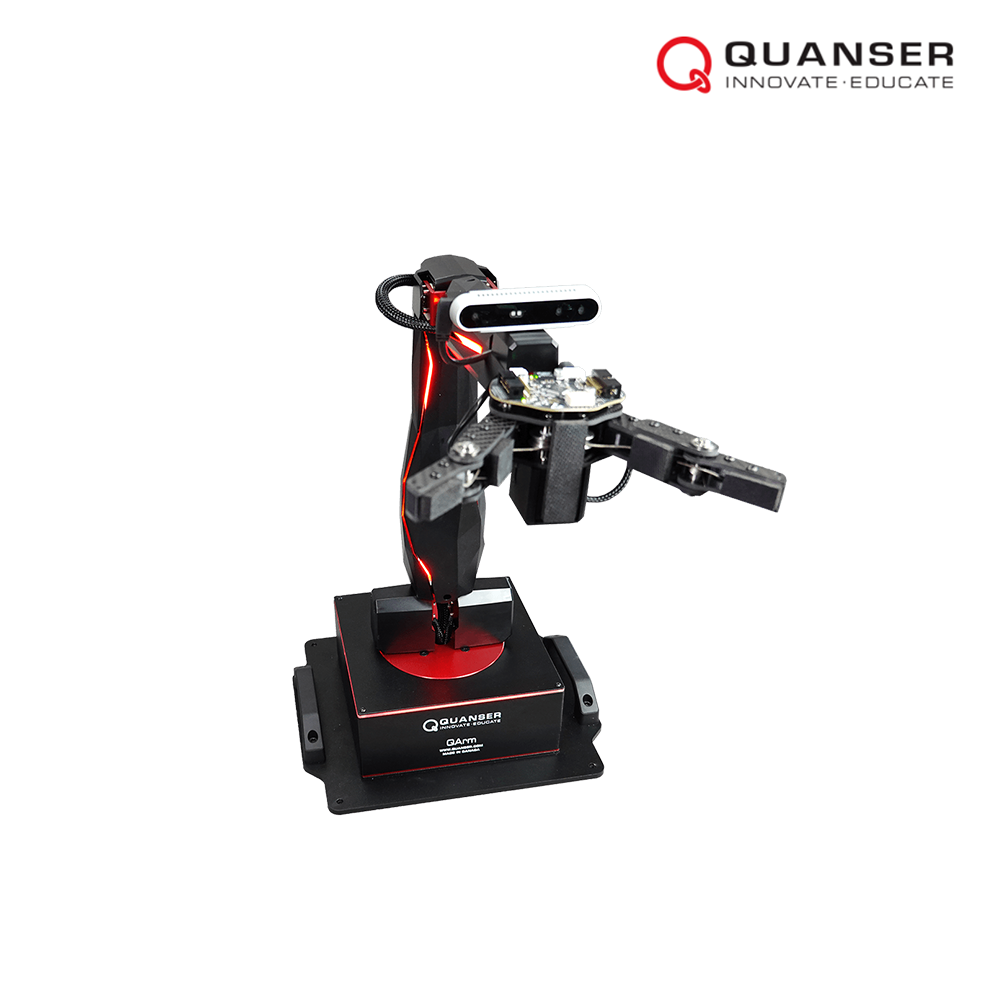
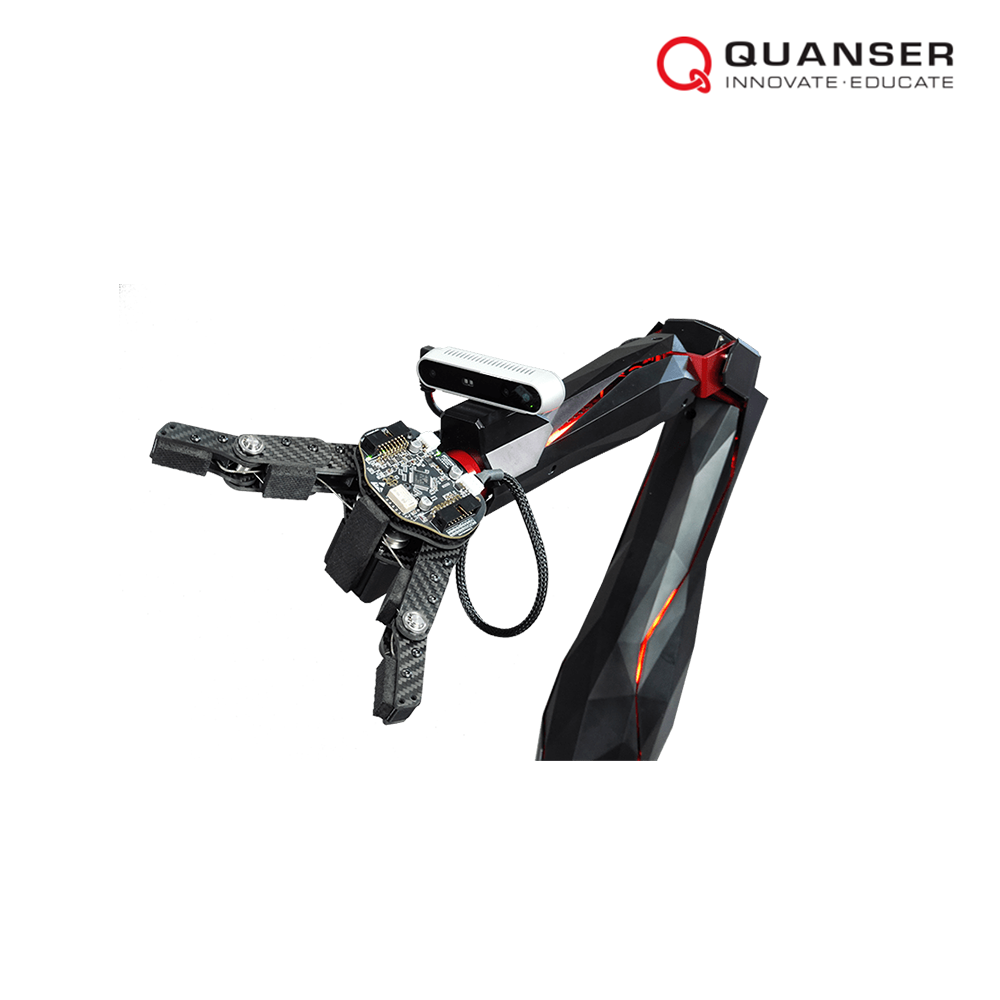
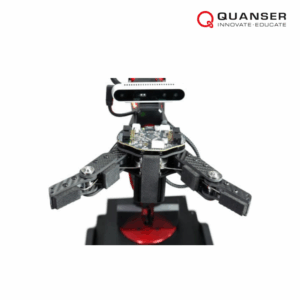
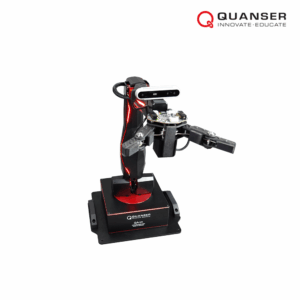
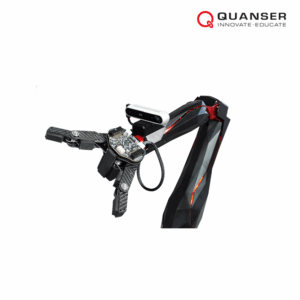
Quanser’s QArm เป็นหุ่นยนต์แขนกลสำหรับการเรียนการสอน ที่มีข้อต่อหมุนอิสระ 4 แกน (DOF) พร้อมกับกริปเปอร์ (มือจับชิ้นงาน) 2 ตอน ชนิด tendon-based และ กล้อง RGBD ออกแบบมาสำหรับการศึกษาวิศวกรรมที่ทันสมัยและการวิจัยเชิงวิชาการ ใช้ประโยชน์จากอินเทอร์เฟซกราฟิกที่ใช้งานง่ายของ Simulink® หรือความสามารถของ PythonTM และ ROS นักเรียนจะได้รับความเข้าใจอย่างเป็นระบบเกี่ยวกับการออกแบบระบบและแนวคิดของหุ่นยนต์ รวมถึงการควบคุมข้อต่อ (Joint control), จลนศาสตร์, การวางแผนเส้นทาง, สถิติ และไดนามิก QArm มาพร้อมกับแหล่งข้อมูลหลักสูตรแบบสตูดิโอที่ครอบคลุมเพื่อจูงใจนักเรียนและเป็นพื้นฐานสำหรับความท้าทายเชิงตอบโต้ หลักสูตร QArm เชื่อมโยงกับหนังสือเรียนวิทยาการหุ่นยนต์ยอดนิยมโดย Mark Spong และ John Craig
การออกแบบสถาปัตยกรรมแบบเปิดของ QArm ช่วยให้นักวิจัยพัฒนาและปรับใช้ Application ในการเรียนรู้ของเครื่องได้อย่างรวดเร็ว หุ่นยนต์ช่วยเหลือ, หุ่นยนต์ร่วมปฏิบัติงานอื่นๆ โดยใช้ทั้งแผนการควบคุมแบบกำหนดเองและควบคุมภายใน
QArm ประกอบด้วย 4 ข้อต่อในการกำหนดค่า Roll-pitch-pitch-roll ซึ่งช่วยให้มีพื้นที่ทำงานขนาดใหญ่ที่สามารถเข้าถึงได้ กริปเปอร์ 5 สัมผัสแบบสองตอนช่วยให้คุณตอบโต้กับวัตถุที่มีรูปร่างหลากหลายในขณะที่วัดความแข็งแรงกริปผ่านความรู้สึกปัจจุบัน กริปเปอร์สามารถเพิ่มและปรับแต่งได้ด้วยเซนเซอร์ และ actuator ผ่านแผงเชื่อมต่อ ตำแหน่งของกล้อง RGBD ช่วยให้คุณสามารถตรวจสอบและทำงานเซอร์โวด้วยภาพได้ ด้วยคุณสมบัติเหล่านี้ แขนกลเหมาะอย่างยิ่งสำหรับการปรับตัวและเรียนรู้จากสภาพแวดล้อมที่ไม่รู้จัก
Interface Options 2 แบบ ช่วยให้ QArm ควบคุมและเข้าถึงจากคอมพิวเตอร์ผ่า USB (โดยใช้แผงอินเทอร์เฟซ USB QFLEX 2) หรือไมโครคอนโทรลเลอร์ เช่น Raspberry Pi (โดยใช้แผง Interface QFLEX 2 Embedded)
• ชุดเซนเซอร์และโหมดควบคุมครบถ้วน
• พัฒนาและทดสอบอัลกอริทึมและระบบควบคุมได้อย่างรวดเร็ว
• รองรับซอฟต์แวร์และอินเทอร์เฟซหลากหลายแพลตฟอร์ม
• พอร์ต I/O สามารถขยายได้ รองรับการใช้งานไม่จำกัด
• ชุดสื่อการสอนแบบครบถ้วน เชื่อมโยงกับตำราหุ่นยนต์ยอดนิยม
• หลักสูตรครบชุดสำหรับผู้ใช้ QUARC หลักสูตรการเรียนการสอนที่เตรียมไว้พร้อมสำหรับผู้ใช้งานซอฟต์แวร์ QUARC
• แนะนำเซนเซอร์และส่วนประกอบของ QArm เรียนรู้โครงสร้างฮาร์ดแวร์และอุปกรณ์ต่าง ๆ ของแขนกล QArm
• การควบคุมข้อต่อ (Joint Control) การควบคุมการเคลื่อนที่ของข้อต่อแต่ละแกนของแขนกล
• จลนศาสตร์ไปข้างหน้า (Forward Kinematics) การคำนวณตำแหน่งปลายแขนจากมุมข้อต่อ
• จลนศาสตร์ผกผัน (Inverse Kinematics) การคำนวณมุมข้อต่อจากตำแหน่งปลายแขนที่ต้องการ
• การวางแผนเส้นทางการเคลื่อนที่ (Path Planning) การออกแบบเส้นทางการเคลื่อนที่ของแขนกล
• จลนศาสตร์เชิงอนุพันธ์ (Differential Kinematics) การวิเคราะห์ความเร็วและอัตราการเปลี่ยนแปลงการเคลื่อนที่ของแขนกล
ตัวอย่างการใช้งานสำหรับ Python
• การนำทางในพื้นที่ข้อต่อ (Joint Space Navigation)
• การนำทางในพื้นที่งาน (Task Space Navigation)