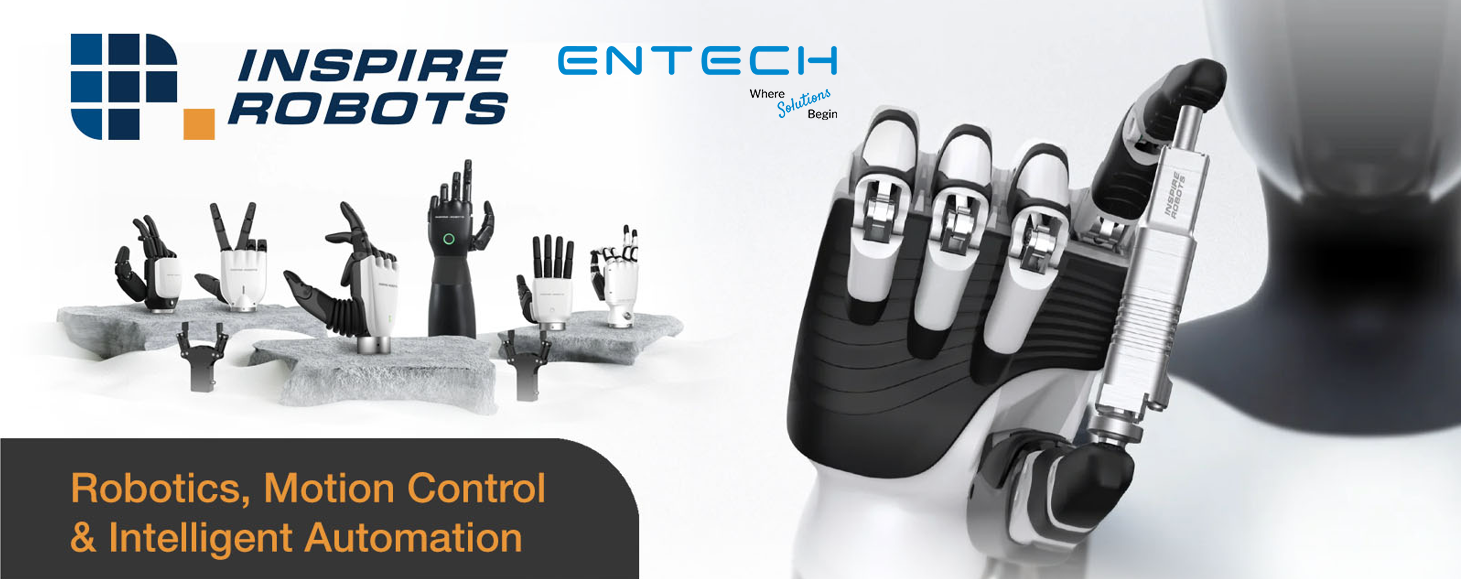
ยกระดับการเรียนรู้และการพัฒนาระบบหุ่นยนต์ด้วย Dexterous Hand หรือมือหุ่นยนต์แบบ 5 นิ้ว สำหรับสถานศึกษา ห้องปฏิบัติการ Robotics งานวิจัย และการพัฒนาเทคโนโลยีด้าน Robotics, AI, Humanoid Robot และ Robotic Manipulation
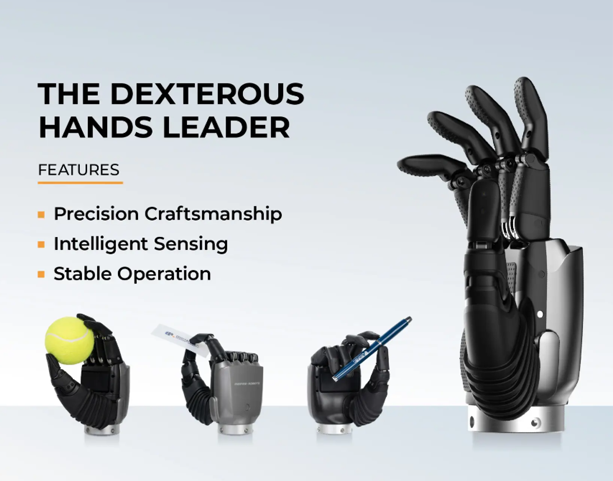
The Dexterous Hands จาก INSPIRE ROBOTS เป็นกลุ่มผลิตภัณฑ์มือหุ่นยนต์ที่ออกแบบมาเพื่อรองรับการพัฒนาระบบหุ่นยนต์ที่ต้องการความสามารถในการหยิบจับและควบคุมวัตถุที่ซับซ้อนมากกว่า Gripper ทั่วไป เหมาะสำหรับทั้ง การเรียนการสอนด้าน Robotics, STEM และ AI รวมถึงงานวิจัยและพัฒนาระบบหุ่นยนต์ขั้นสูง
เอ็นเทค อินดัสเทรียล โซลูชั่น ขอนำเสนอ INSPIRE ROBOTS Dexterous Hand สำหรับโรงเรียน มหาวิทยาลัย สถาบันการศึกษา ห้องปฏิบัติการ Robotics นักวิจัย และผู้พัฒนาระบบหุ่นยนต์ที่ต้องการนำเทคโนโลยีมือหุ่นยนต์มาใช้ในการเรียนรู้ ทดลอง และพัฒนานวัตกรร เพื่อนำไปใช้แก้ปัญหาในชีวิตประจำวันได้
Dexterous Hand คืออะไร?
Dexterous Hand คือมือหุ่นยนต์ที่สามารถควบคุมการเคลื่อนไหวของนิ้วและข้อต่อได้เปรียบเสมือนกับมือของมนุษย์ ทำให้หุ่นยนต์สามารถจับและจัดการกับวัตถุได้หลากหลายรูปแบบมากกว่า End-effector หรือ Gripper แบบทั่วไป ด้วยจำนวน Degrees of Freedom (DOF) และข้อต่อที่สามารถควบคุมได้หลายตำแหน่ง Dexterous Hand จึงเหมาะกับการเรียนรู้และพัฒนาเทคโนโลยีด้าน Robotic Manipulation, Force Control, AI Robotics และ Humanoid Robotics
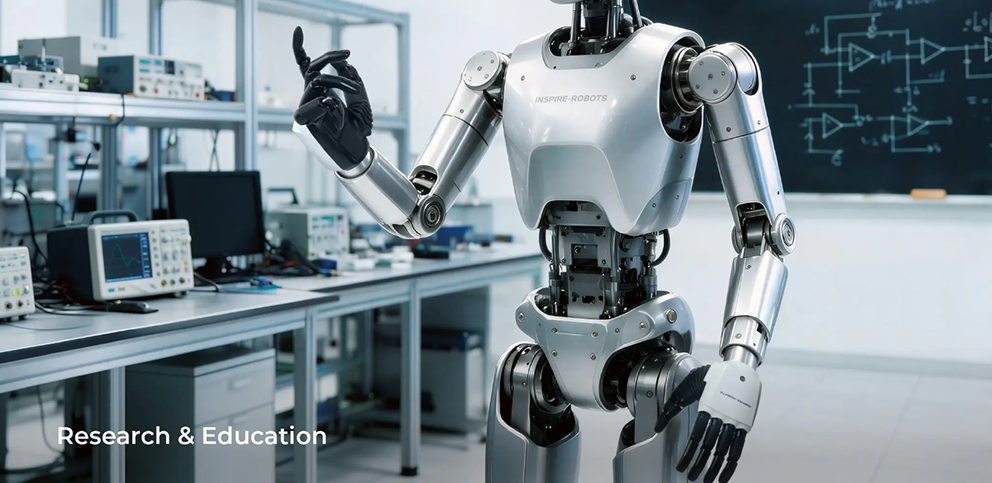
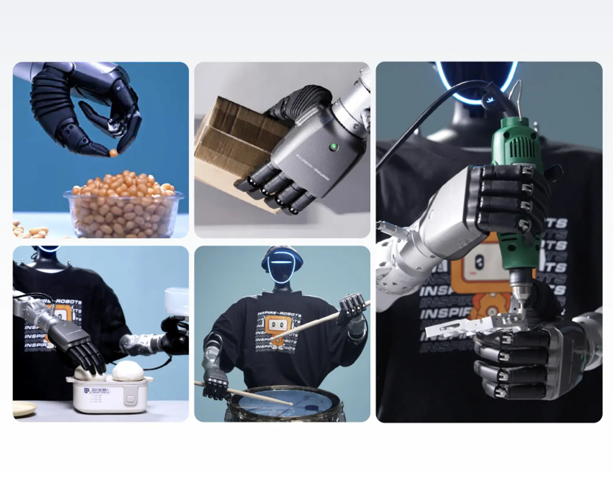
สำหรับสถานศึกษา Dexterous Hand สามารถนำมาใช้เป็นส่วนหนึ่งของการเรียนรู้แบบ Hands-on Learning เพื่อให้นักเรียนและนักศึกษาได้ทดลองกับระบบหุ่นยนต์จริง ตั้งแต่การควบคุมการเคลื่อนไหว การหยิบจับวัตถุ ไปจนถึงการพัฒนาระบบ AI และระบบควบคุมหุ่นยนต์
จุดเด่นของ INSPIRE ROBOTS The Dexterous Hands
1. Multi-DOF สำหรับการเรียนรู้ Robotic Manipulation
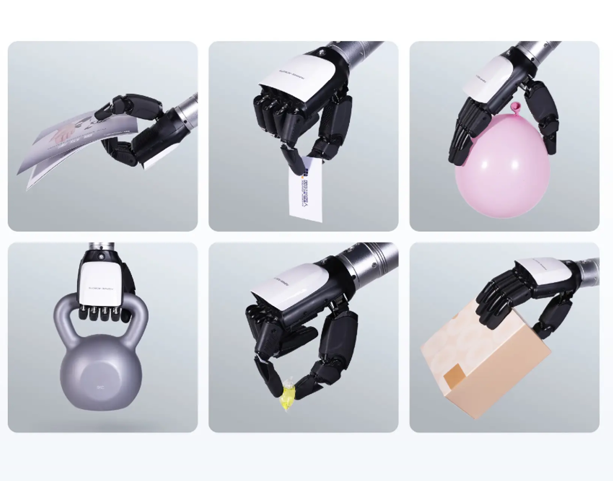
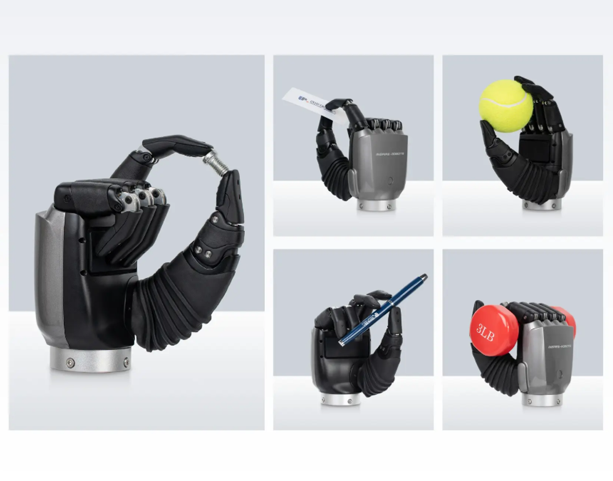
Dexterous Hand สามารถควบคุมการเคลื่อนไหวของนิ้วและข้อต่อหลายตำแหน่ง ทำให้สามารถสร้างรูปแบบการจับที่หลากหลายกว่า Gripper ทั่วไป สำหรับการศึกษา คุณสมบัตินี้ช่วยให้นักเรียนและนักศึกษาสามารถเรียนรู้หลักการของ Multi-DOF Robot, Motion Control และ Robotic Manipulation ผ่านการทดลองกับอุปกรณ์จริง เทคโนโลยีของ INSPIRE ROBOTS ใช้ Micro Linear Servo Actuator เป็นตัวขับเคลื่อนข้อต่อของแต่ละนิ้วมือ ร่วมกับระบบควบคุมการเคลื่อนไหวของนิ้ว โดยแต่ละรุ่นมีจำนวน DOF จำนวนข้อต่อ และความสามารถแตกต่างกันตามวัตถุประสงค์การใช้งาน
2. Position & Force Control
Dexterous Hand สำหรับงาน Robotics ไม่ได้ควบคุมเพียง “ตำแหน่ง” ของนิ้วเท่านั้น แต่ในรุ่นที่มี Force Sensor ยังสามารถนำข้อมูลแรงมาใช้ในการควบคุมการจับได้ การควบคุมแรงมีความสำคัญกับงานที่ต้องการรักษาแรงจับให้เหมาะสมกับวัตถุ เช่น วัตถุที่มีความเปราะบาง หรือการหยิบจับที่ต้องการความแม่นยำสูง INSPIRE ROBOTS มี Dexterous Hand หลายรุ่นที่ติดตั้ง Force Sensor และบางรุ่นรองรับ Tactile Sensor เพื่อเพิ่มความสามารถในการรับรู้แรงและการสัมผัสบริเวณนิ้วและฝ่ามือ
3. Precision & Perception
ความแม่นยำในการเคลื่อนไหวและความสามารถในการรับรู้ข้อมูลจาก Sensor เป็นองค์ประกอบสำคัญของงาน Robotic Manipulation และ Humanoid Robot . Dexterous Hand ของ INSPIRE ROBOTS หลายรุ่นรองรับการตรวจวัดตำแหน่งและแรง รวมถึงมีรุ่นที่รองรับ Tactile Sensor เพื่อช่วยให้ระบบหุ่นยนต์สามารถรับข้อมูลจากการสัมผัสและนำไปใช้ในการควบคุมการหยิบจับได้อย่างเหมาะสม รายละเอียดด้าน Repeatability, Force Resolution และ Sensor จะแตกต่างกันตามแต่ละรุ่น
4. รองรับการ Integrate กับระบบ Robotics และ Automation
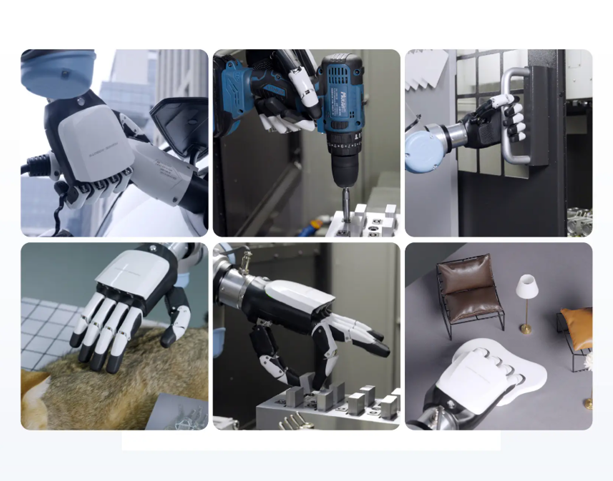
Dexterous Hand สามารถนำไป Integrate เป็นส่วนหนึ่งของระบบหุ่นยนต์ ไม่ว่าจะเป็นแขนกล Humanoid Robot หรือระบบ Robotics สำหรับงานวิจัยและพัฒนา Interface ที่รองรับจะแตกต่างกันตามแต่ละรุ่น เช่น
• RS485
• CAN / CAN FD
• EtherCAT
• Modbus TCP
• ROS และ ROS Plug-ins ในรุ่นหรือ Configuration ที่รองรับ
จึงสามารถนำไปพัฒนาร่วมกับ Robot Controller, Robotic Arm , Humanoid Robots และระบบ Automation ตามความต้องการของโครงการ
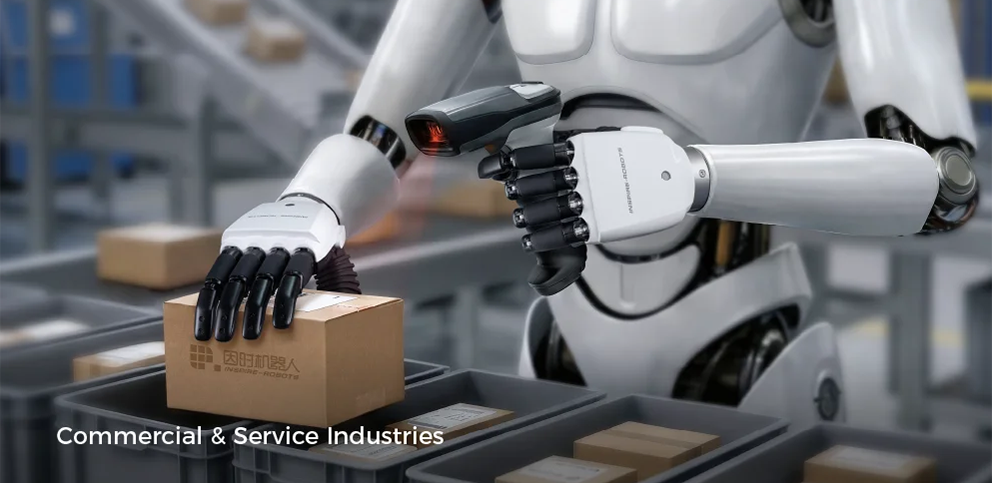
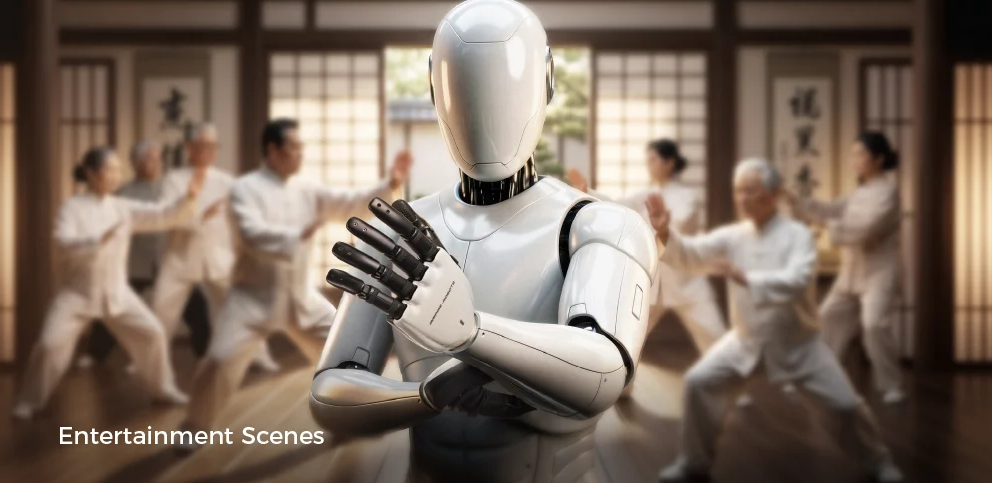
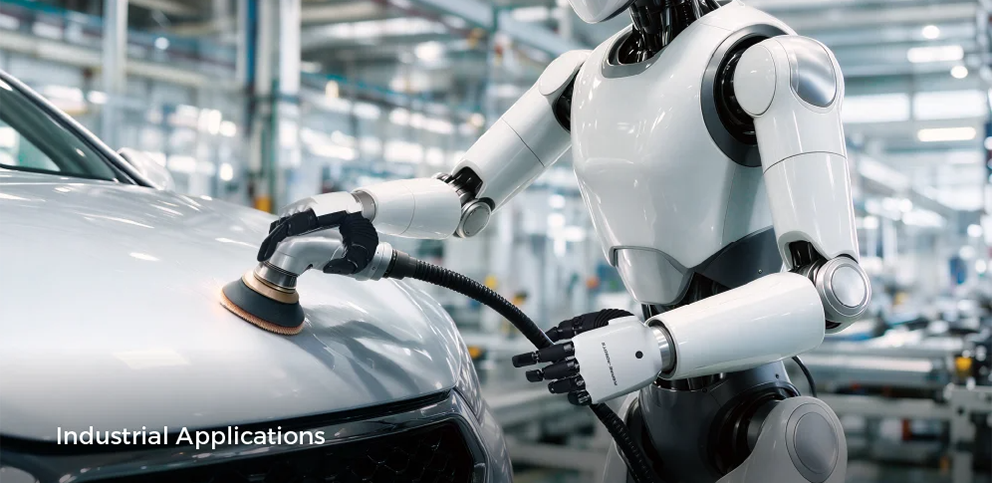
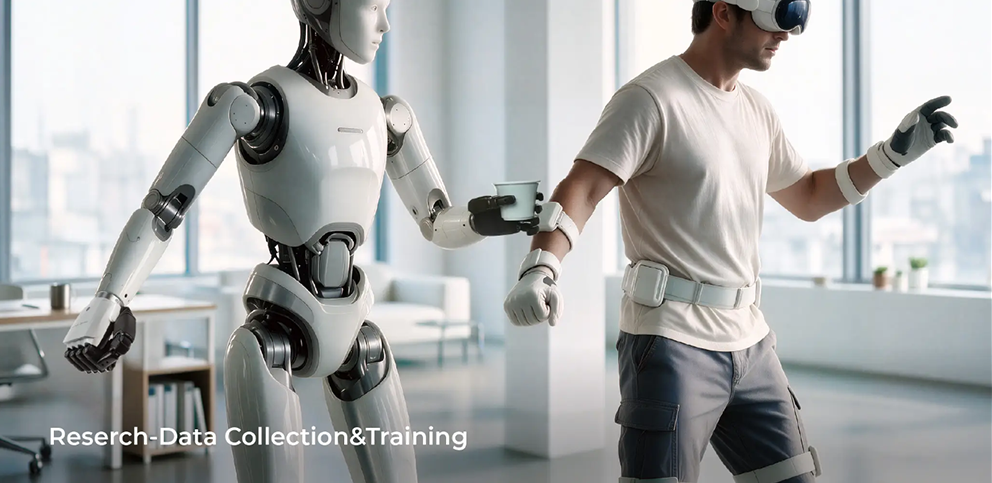
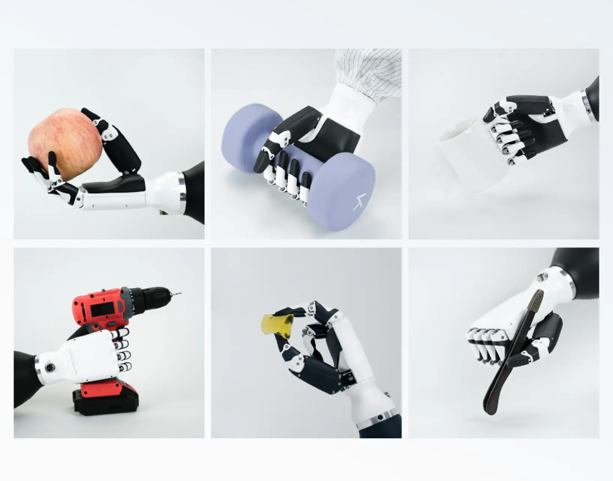
Application Scenarios
เลือก Dexterous Hand รุ่นไหนดี?

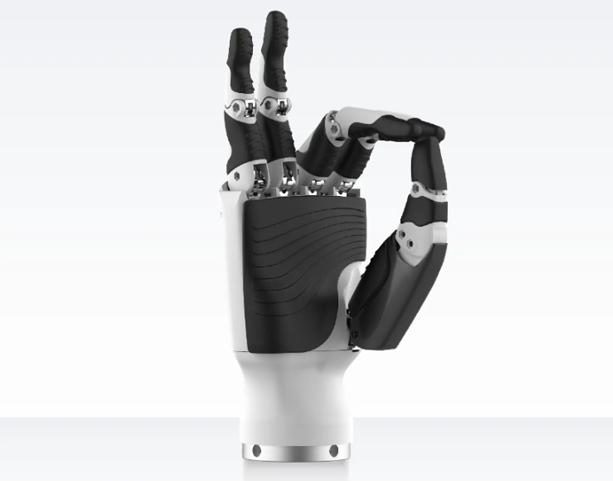
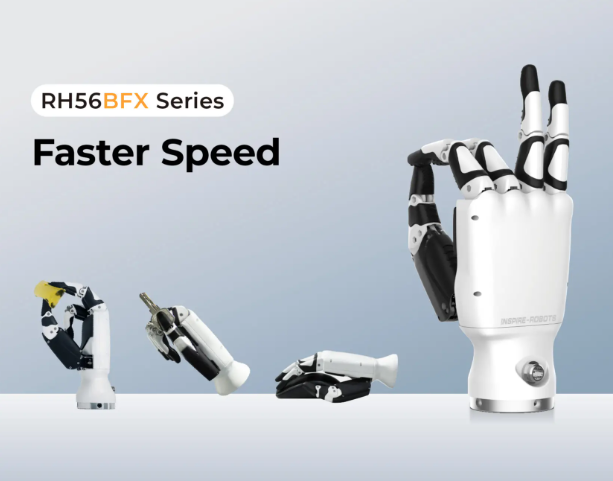
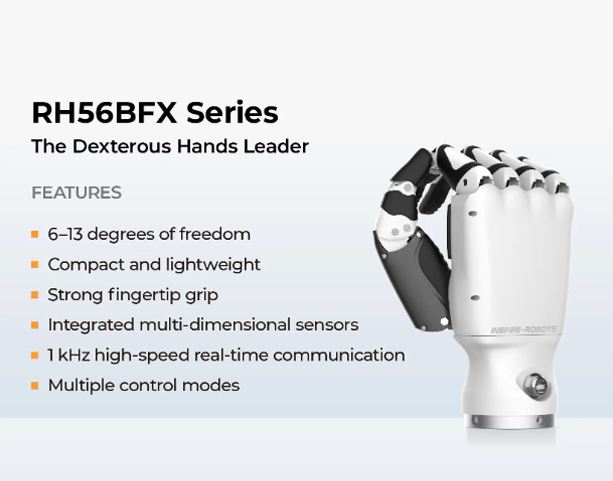
RH56BFX
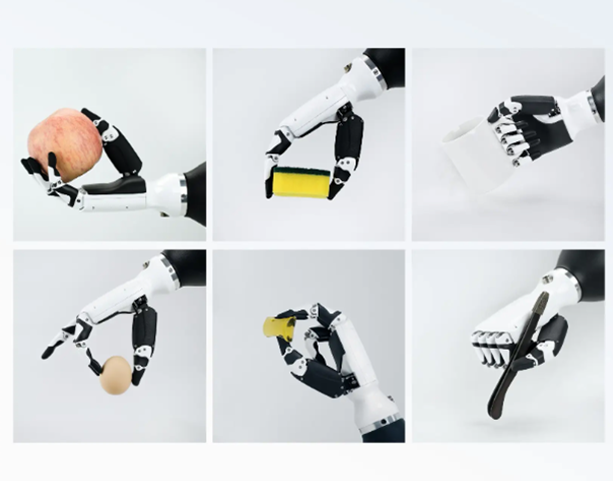
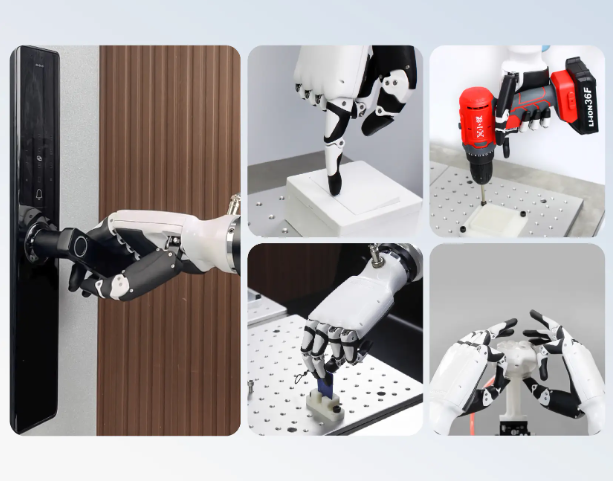
สำหรับงาน Human-Machine Interaction รุ่นที่เน้น น้ำหนักเบา ขนาดกะทัดรัด และความเร็วในการเคลื่อนไหว เหมาะกับงาน Interactive Robotics และงานที่ต้องการการเคลื่อนไหวของมือที่รวดเร็ว ความเร็วการงอนิ้วทั้ง 4 สูงสุด 570°/s และมี Force Sensor ในตัว
เหมาะสำหรับ:
• Human-Robot Interaction
• Gesture Interaction
• Robotics Research
• Educational Robotics
• งานสาธิตการเคลื่อนไหวของมือหุ่นยนต์
RH56DFX
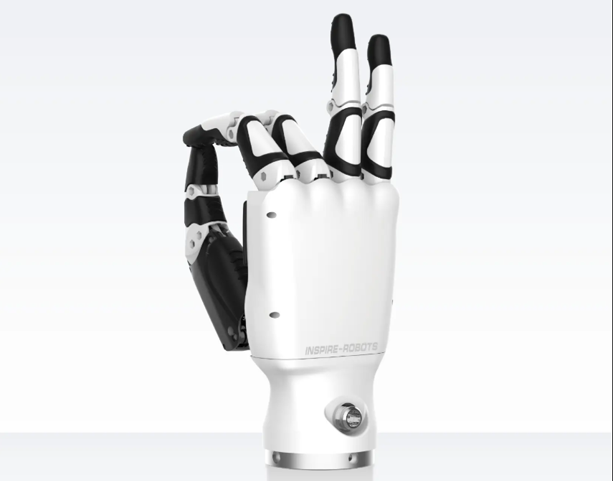
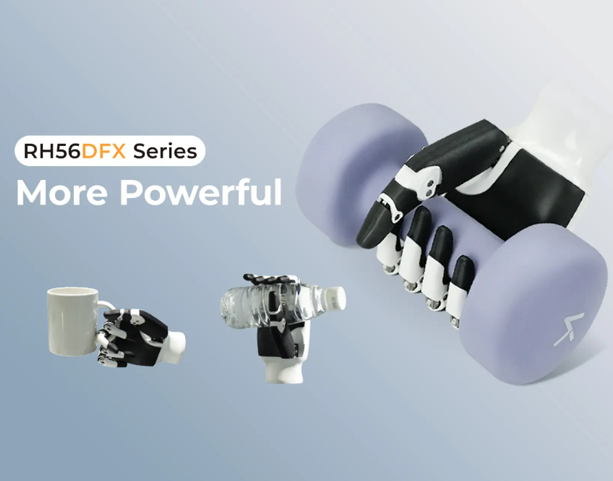
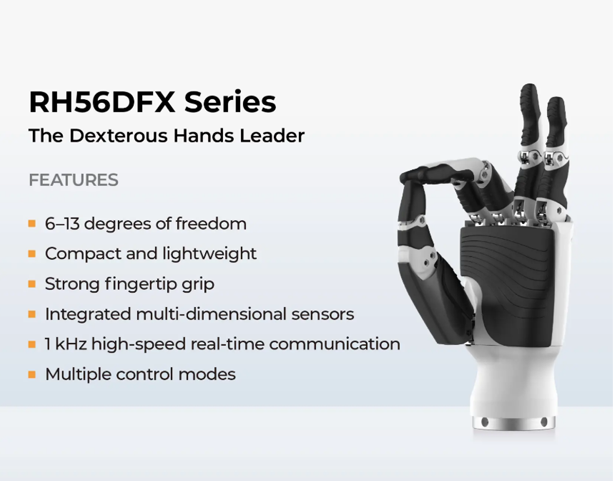
เป็น Dexterous Hand แบบอเนกประสงค์ที่ออกแบบให้มีความสมดุลระหว่างความสามารถในการหยิบจับ แรง และการเคลื่อนไหว เหมาะสำหรับการนำไปประยุกต์ใช้กับระบบ Robotics ได้หลากหลายรูปแบบ รองรับ 6 DOF / 12 joints และมี Force Sensor สำหรับการควบคุมแรงในการหยิบจับ
เหมาะสำหรับ:
• Robotic Manipulation
• Industrial Automation
• Research & Development
• Humanoid Robot
• งาน Pick & Place ที่มีความซับซ้อนมากขึ้น
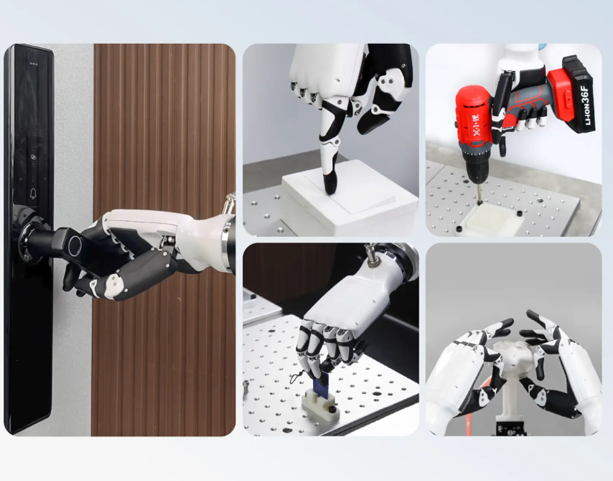
RH56E2
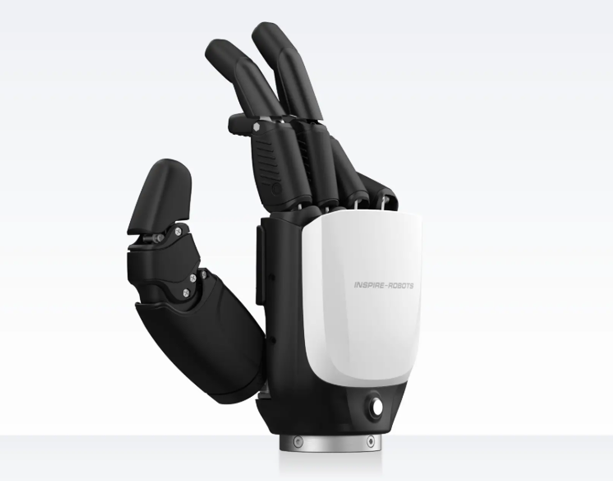
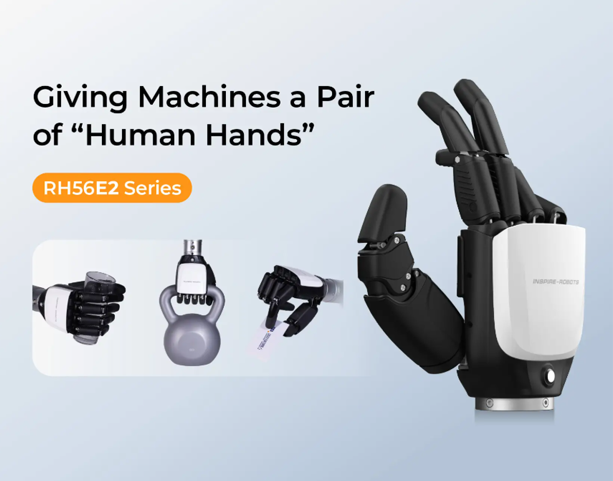
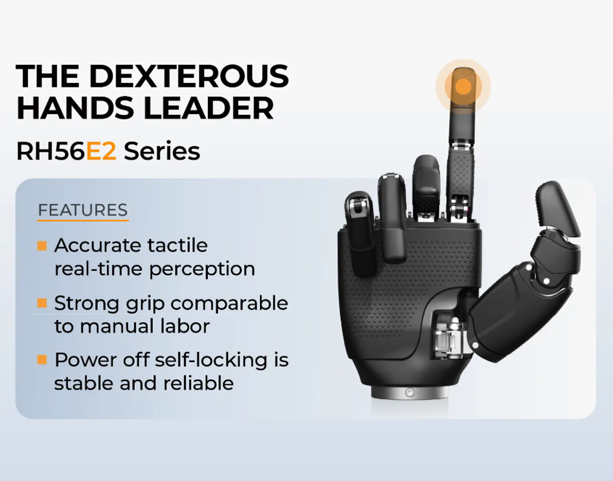
Heavy-Load Industrial Dexterous Hand เป็นมือหุ่นยนต์ที่เหมาะสำหรับงานที่ต้องการแรงจับสูงและการควบคุมแรงอย่างละเอียด โดยมี แรงจับที่ปลายนิ้ว (Fingertip Force) สูงสุด 30 N และรองรับน้ำหนักบรรทุกเทียบเท่า (Equivalent Load Capacity) ได้สูงสุด 15 กก.
เหมาะสำหรับ:
• Industrial Robotics
• Heavy-load Manipulation
• Humanoid Robot
• Intelligent Manufacturing
• งานที่ต้องการ Force Feedback
• งานวิจัยด้าน Tactile Robotics
RH56F1
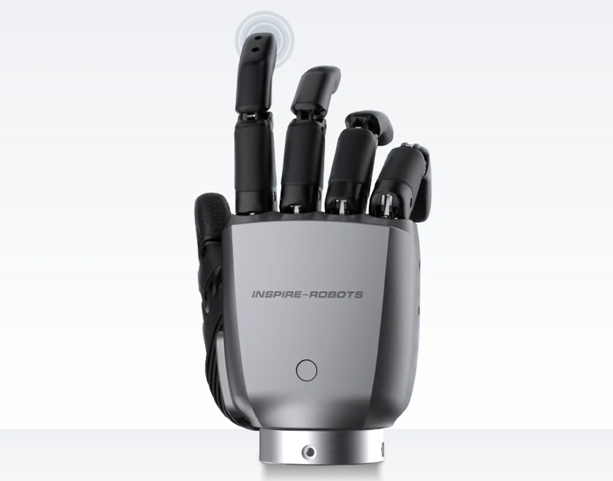
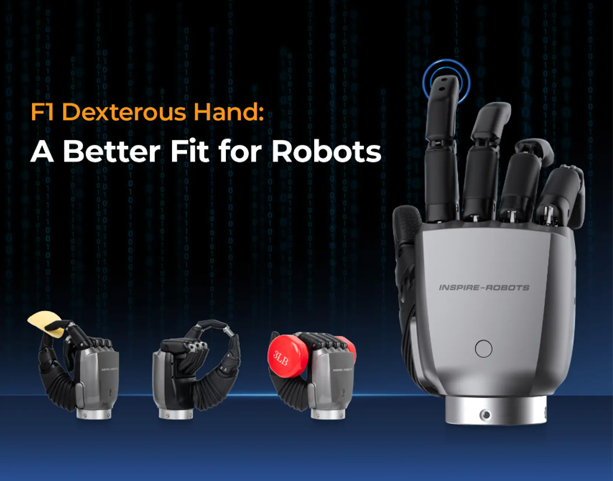
Precision & Perception Dexterous Hand เน้นการควบคุมที่แม่นยำ การรับรู้ข้อมูลจาก Sensor และการตอบสนองแบบ Real-time เหมาะสำหรับงานที่ต้องการความละเอียดในการ Manipulation และการพัฒนาระบบ Robotics ขั้นสูง รองรับการสื่อสารแบบ Real-time ที่ความถี่สูงสุด 1 kHz และมี Configuration ที่รองรับ Tactile Sensor
เหมาะสำหรับ:
• Robotic Manipulation
• Precision Handling
• Research & Development
• Intelligent Automation
• Humanoid Robotics
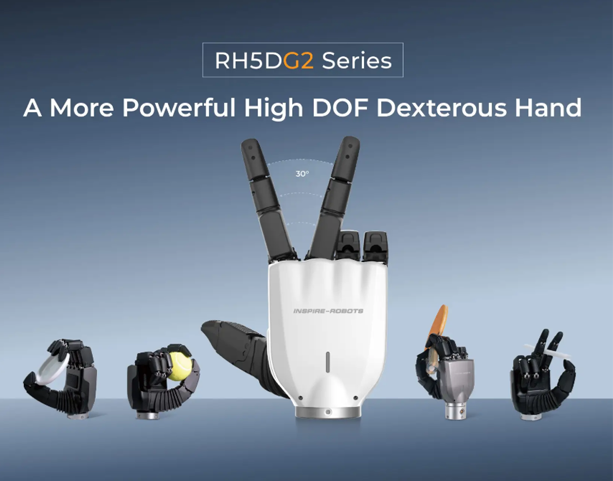
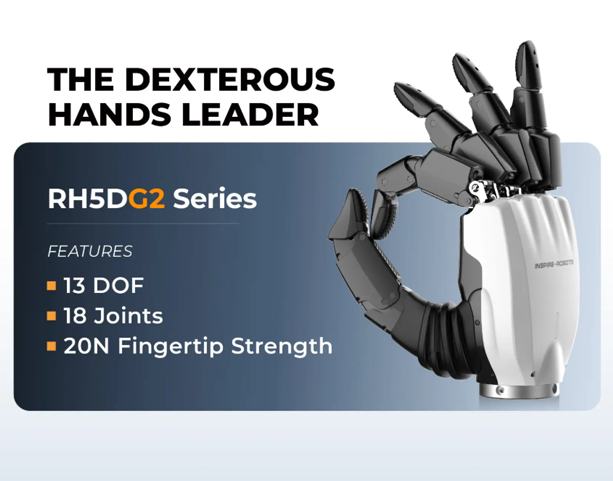
RH5DG2
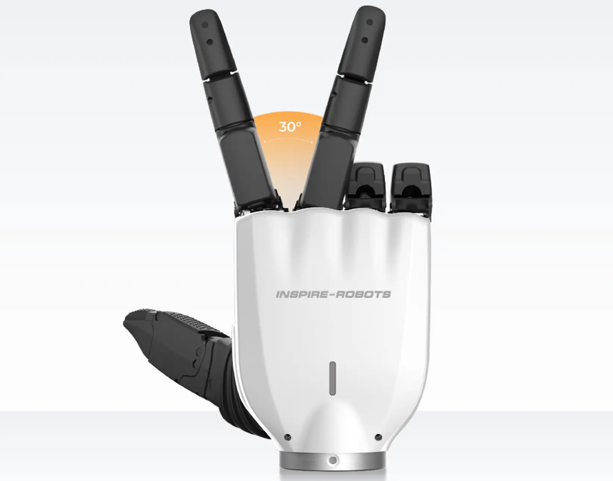
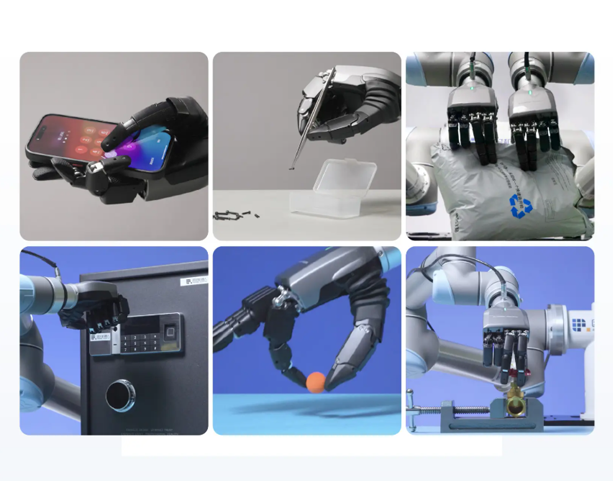
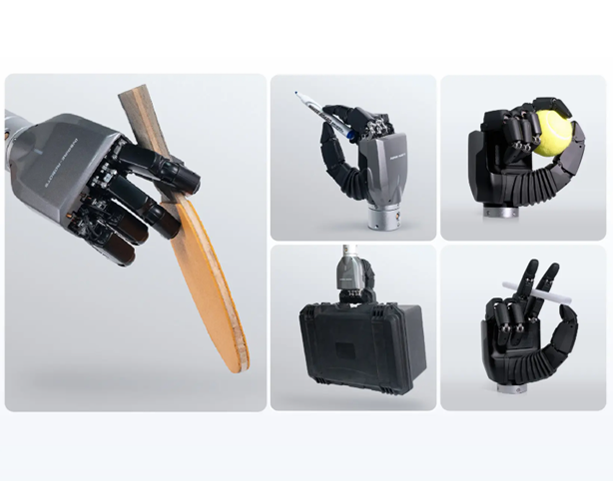
High-DOF Dexterous Hand เป็น Dexterous Hand ที่โดดเด่นด้านจำนวน Degrees of Freedom โดยมี 13 Active DOF และ 18 Movable Joints ช่วยเพิ่มความสามารถในการเคลื่อนไหวของนิ้วและสร้างรูปแบบการจับที่ซับซ้อน เหมาะสำหรับการพัฒนาหุ่นยนต์ที่ต้องการความสามารถในการ Manipulation ในระดับสูง รวมถึง Humanoid Robot และระบบ AI Robotics
เหมาะสำหรับ:
• Humanoid Robot
• Advanced Robotics Research
• Complex Manipulation
• AI & Robotics Development
• งานที่ต้องการการเคลื่อนไหวหลายแกน
RH56H1
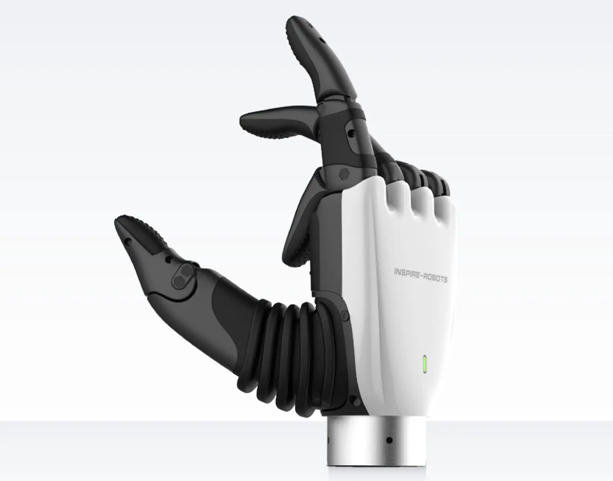
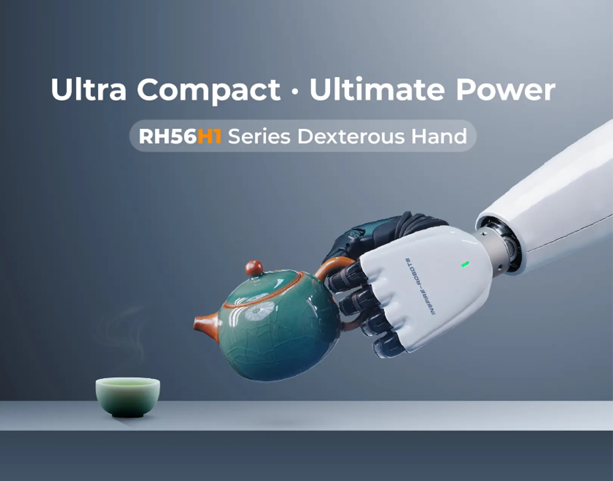
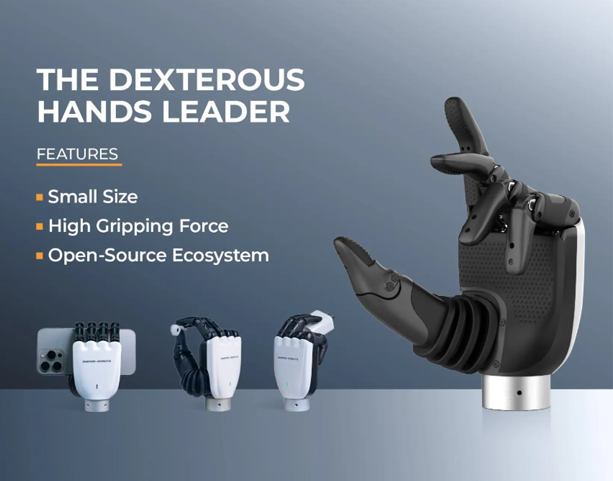
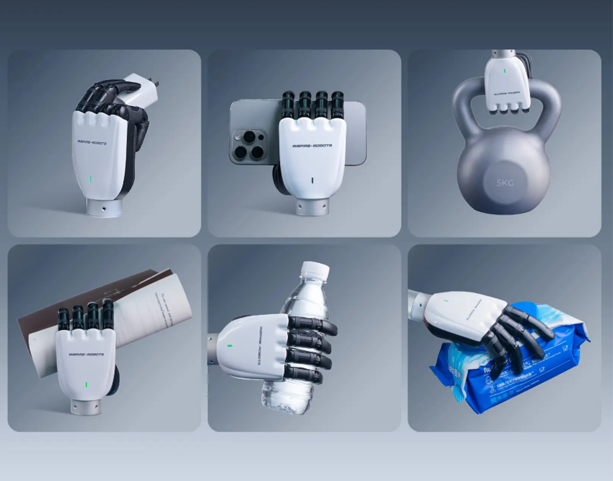
Ultra-Compact Dexterous Hand เป็น Dexterous Hand ขนาดกะทัดรัดที่ออกแบบมาสำหรับงาน Robotics ที่มีข้อจำกัดด้านพื้นที่และน้ำหนัก โดยมีขนาดประมาณ 75 × 159 mm และน้ำหนักประมาณ 470 g พร้อมรองรับ 6 DOF และ 11 joints เหมาะสำหรับการติดตั้งกับ Humanoid Robot ขนาดกะทัดรัด แขนกล และแพลตฟอร์ม Robotics ที่ต้องการลดขนาดและน้ำหนักของ End-effector โดยรุ่นที่รองรับสามารถสื่อสารแบบ Real-time ได้ถึง 1 kHz
เหมาะสำหรับ:
• Humanoid Robot และแขนกลขนาดกะทัดรัด
• Robotics Research & Development
• AI & Intelligent Robotics
• Robotic Manipulation
• Education & Training
• การพัฒนาและ Integrate ระบบ Robotics เฉพาะทาง
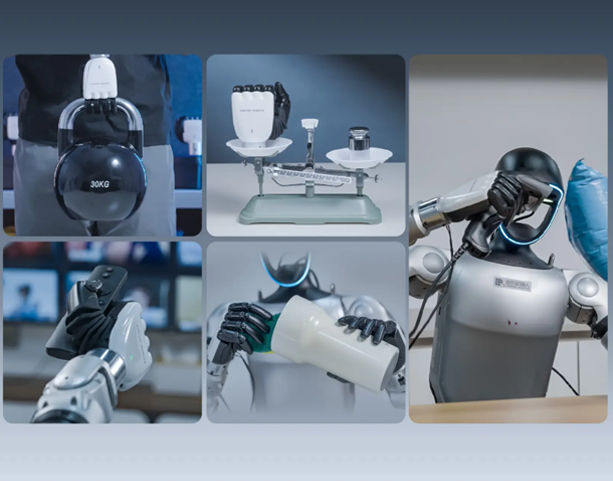
Dexterous Hand เหมาะกับการเรียนการสอนด้านใด?
Dexterous Hand สามารถนำไปประยุกต์ใช้เป็นอุปกรณ์สำหรับการเรียนรู้และการทดลองในหลักสูตรหรือกิจกรรมที่เกี่ยวข้องกับ
Robotics & Automation : เรียนรู้การควบคุมการเคลื่อนไหวของข้อต่อ การควบคุม End-effector และการทำงานร่วมกับ Robot Controller
STEM Education : ใช้เป็นอุปกรณ์สำหรับกิจกรรม STEM ที่ช่วยให้นักเรียนเรียนรู้ผ่านการทดลองกับระบบหุ่นยนต์จริง
AI & Robotics : นำข้อมูลจาก Sensor และการเคลื่อนไหวของมือหุ่นยนต์ไปต่อยอดกับ AI, Machine Learning และ Intelligent Robotics
Engineering & Mechatronics : เหมาะสำหรับการเรียนรู้ระบบกลไก ระบบขับเคลื่อน Servo ระบบควบคุม และการทำงานร่วมกันระหว่าง Hardware และ Software
Robotics Project & Senior Project : ใช้เป็น Platform สำหรับพัฒนาโครงงานหุ่นยนต์ ต้นแบบระบบหยิบจับ และระบบ Automation
Robotics Research : เหมาะสำหรับงานวิจัยด้าน Robotic Manipulation, Force Control, Tactile Sensing, Humanoid Robot และ AI Robotics
Innovation : ต่อยอดสู่นวัตกรรมต้นแบบที่นำไปประยุกต์ใช้งานจริง พร้อมยกระดับศักยภาพงานวิจัยและการศึกษาด้านวิทยาการหุ่นยนต์
เลือก Dexterous Hand ให้เหมาะกับลักษณะการใช้งาน
⚡ เน้นความเร็วในการเคลื่อนไหว → RH56BFX
⚖️ ต้องการ Dexterous Hand สำหรับการใช้งานที่หลากหลาย → RH56DFX
💪 ต้องการแรงจับสูงสำหรับงานอุตสาหกรรม → RH56E2
🎯 ต้องการ Precision และ Perception → RH56F1
🖐️ ต้องการหลาย DOF สำหรับ Complex Manipulation → RH5DG2
🚀 ต้องการมือหุ่นยนต์ขนาดกะทัดรัด → RH56H1
FAQ: คำถามที่พบบ่อยเกี่ยวกับ Dexterous Hand
Q: Dexterous Hand คืออะไร?
A: Dexterous Hand คือ มือหุ่นยนต์ที่สามารถควบคุมการเคลื่อนไหวของนิ้วและข้อต่อหลายตำแหน่ง เพื่อให้หุ่นยนต์สามารถจับและ Manipulate วัตถุได้หลากหลายรูปแบบมากกว่า Gripper ทั่วไป
Q: Dexterous Hand ต่างจาก Robot Gripper อย่างไร?
A: Robot Gripper โดยทั่วไปเหมาะกับงาน Pick & Place ที่มีรูปแบบการจับค่อนข้างชัดเจน ขณะที่ Dexterous Hand สามารถควบคุมการเคลื่อนไหวของนิ้วหลายข้อต่อ ทำให้รองรับรูปแบบการจับและการ Manipulation ที่ซับซ้อนมากขึ้น
Q: Dexterous Hand ใช้กับ Humanoid Robot ได้หรือไม่?
A: ได้ โดย Dexterous Hand เป็นหนึ่งใน End-effector ที่เหมาะสำหรับการพัฒนา Humanoid Robot โดยเฉพาะระบบที่ต้องการให้หุ่นยนต์สามารถหยิบจับและ Manipulate วัตถุได้อย่างยืดหยุ่น
Q: Dexterous Hand เหมาะกับงานอะไร?
A: เหมาะสำหรับ Humanoid Robot, Industrial Automation, Robotics Research, AI Robotics, Robotic Manipulation, Intelligent Manufacturing และ Education & Training โดยควรเลือกรุ่นให้เหมาะกับน้ำหนักวัตถุ แรงจับ จำนวน DOF และระบบควบคุมที่ต้องการ
Q: Dexterous Hand รองรับ Force Control หรือไม่?
A: INSPIRE ROBOTS มีหลายรุ่นที่ติดตั้ง Force Sensor และรองรับการควบคุมแรง โดยรายละเอียดด้าน Force Sensor และความสามารถในการควบคุมจะแตกต่างกันตามแต่ละรุ่น
Q: Dexterous Hand รองรับ Tactile Sensor หรือไม่?
A: บางรุ่นรองรับ Tactile Sensor เพื่อเพิ่มความสามารถในการรับรู้การสัมผัสและแรงบริเวณนิ้วหรือฝ่ามือ ควรตรวจสอบ Configuration ของแต่ละรุ่นก่อนเลือกใช้งาน
ยกระดับการเรียนรู้ความสามารถของหุ่นยนต์ด้วย Dexterous Hand
การเพิ่ม Dexterous Hand ให้กับระบบ Robotics ไม่ได้เป็นเพียงการเปลี่ยน End-effector จาก Gripper เป็นมือ 5 นิ้ว แต่เป็นการเพิ่มความสามารถด้าน Manipulation, Force Control, Perception และการควบคุมการเคลื่อนไหวหลายข้อต่อ ไม่ว่าจะเป็นการพัฒนา Humanoid Robot, AI Robotics, Industrial Automation หรือ Robotics Research การเลือก Dexterous Hand ที่เหมาะสมควรพิจารณาจาก Application จริง เช่น น้ำหนักและลักษณะของวัตถุ แรงจับที่ต้องการ จำนวน DOF, Sensor และ Communication Interface
กำลังมองหาอุปกรณ์ Robotics สำหรับสถานศึกษาหรือ Robotics Lab หรือไม่
บริษัท เอ็นเทค อินดัสเทรียล โซลูชั่น จำกัด พร้อมให้ข้อมูลเกี่ยวกับ INSPIRE ROBOTS Dexterous Hand สำหรับการเรียนการสอน งานวิจัย และการพัฒนาระบบ Robotics
สอบถามรายละเอียดสินค้า รุ่นที่เหมาะสม และข้อมูลทางเทคนิคสำหรับโครงการของคุณได้ที่ คุณวีรวุฒิ โทร. 094 232 8234 หรือ Line : @entech


