X
- No products in the list
EG2-4C2 Electric Gripper
EG2-4C2 เป็นกริปเปอร์ไฟฟ้าที่ออกแบบด้วยกลไกเชิงเส้น (Linear Mechanical Linkage) ช่วยให้การเคลื่อนที่มีความแม่นยำและราบรื่น พร้อมรองรับการควบคุม ตำแหน่ง และแรงจับได้อย่างละเอียด เหมาะสำหรับงานระบบอัตโนมัติที่ต้องการความแม่นยำสูง
จุดเด่นของ EG2-4C2 Electric Gripper
• แรงจับ (Grip Force) 0–20 N
• โครงสร้างกลไกเชิงเส้นแบบนวัตกรรม เพื่อการเคลื่อนที่ที่แม่นยำและเสถียร
• ควบคุมตำแหน่งและแรงจับได้อย่างแม่นยำ
• ช่วงการเปิด–ปิดกว้าง รองรับการหยิบจับชิ้นงานได้หลากหลายขนาด
• น้ำหนักเบา ติดตั้งง่าย เหมาะกับหุ่นยนต์และแขนกลหลากหลายประเภท
• ระบบล็อกค้างอัตโนมัติเมื่อไฟดับช่วยป้องกันชิ้นงานหล่นและเพิ่มความปลอดภัยในการทำงาน
• เหมาะกับชิ้นงานที่หนักหรือจับแน่นกว่า สำหรับการหยิบจับชิ้นงานที่หนักขึ้น หรือต้องการแรงยึดจับมากเป็นพิเศษ


3 DOF Helicopter is an advanced aerospace control experiment for studying flight dynamics and control of a tandem rotor helicopter system.

QLabs Virtual Rotary Servo is a digital twin platform for control systems education, enabling realistic DC motor control labs with MATLAB/Simulink.

Quanser Rotary Servo Base Unit is a modular control experiment platform for teaching servo motor control concepts using a DC motor and encoder.
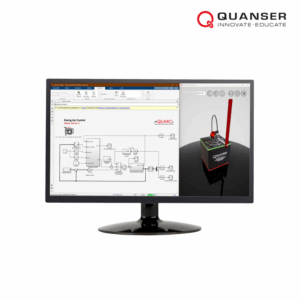
QLabs Virtual Qube-Servo 3 is a digital twin platform for control systems education, enabling realistic labs with MATLAB/Simulink for remote and blended learning.


